Modelovanje lampe zasniva se na međusobnom djelovanju dvije osnovne geometrijske cjeline – unutrašnjeg nosača i spoljašnjeg omotača.
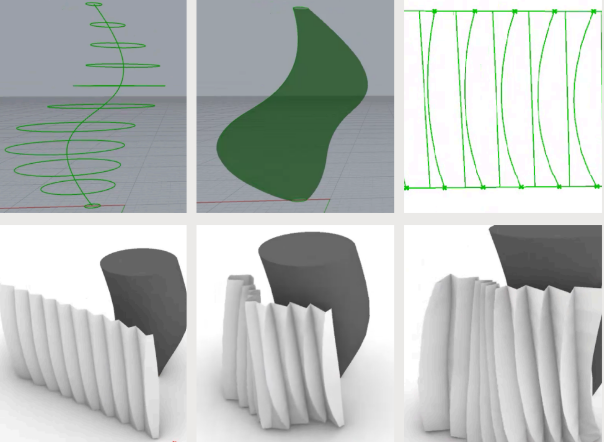
U prvom koraku definiše se unutrašnji nosač lampe čiji se oblik određuje pomoću parametarski kontrolisane krive. Promjenom položaja kontrolnih tačaka i zakrivljenosti krive mijenja se osnovna forma unutrašnje konstrukcije.
Nakon toga formira se pravougaona površina koja predstavlja spoljašnji omotač lampe. Površina se dijeli na mrežu tačaka i linija kako bi se omogućila njena kontrolisana deformacija tokom simulacije.
Na deformabilnu površinu primjenjuju se ograničenja i sile pomoću Kangaroo simulacije. Površina se pod njihovim djelovanjem savija, skuplja i postepeno prilagođava obliku unutrašnjeg nosača. Promjenom vrijednosti parametara moguće je kontrolisati intenzitet deformacije i način na koji se površina obavija oko unutrašnje konstrukcije.
Nakon završene simulacije iz deformisane mreže generišu se uzdužne linije koje definišu završnu geometriju lampe. Njihovim povezivanjem formira se konačan spoljašnji omotač koji zajedno sa unutrašnjim nosačem čini završni model.
Tokom istraživanja mijenjani su:
- zakrivljenost unutrašnjeg nosača,
- dimenzije početne površine,
- položaj kontrolnih tačaka,
- intenzitet sila koje deformišu površinu,
- stepen skupljanja i savijanja površine.